DepictHit

一张照片。 一个完整的三维场景。

DepictHit 仅凭一张照片即可估算深度,重建几何、材质与光照,再依据该地点的真实数据把场景延伸到画面之外。

powered by LiuEngine

演示

从照片滑动到场景。

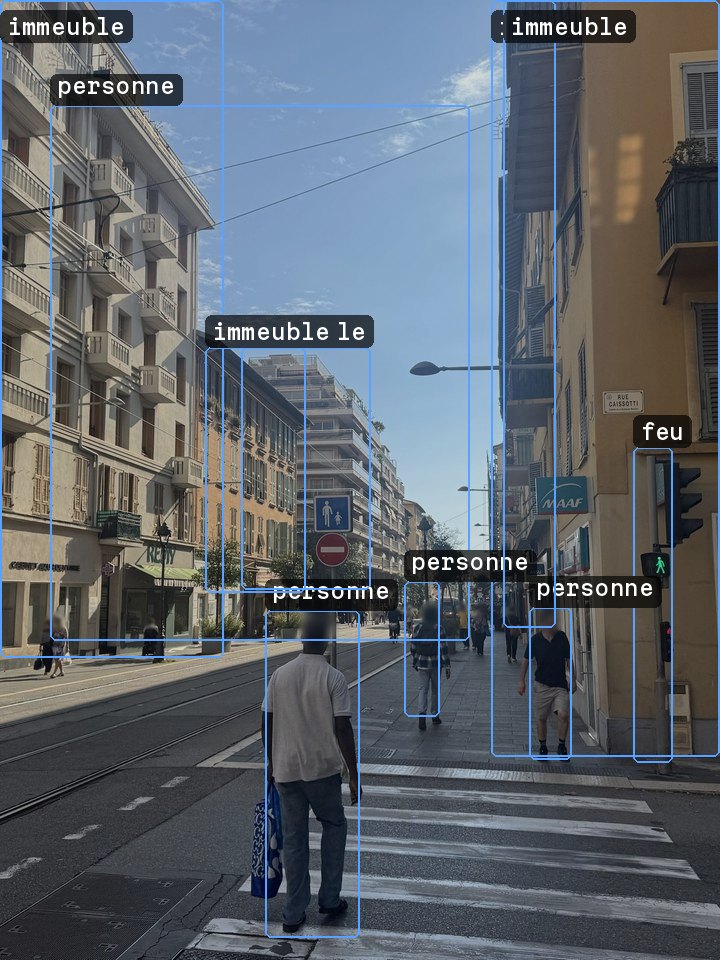
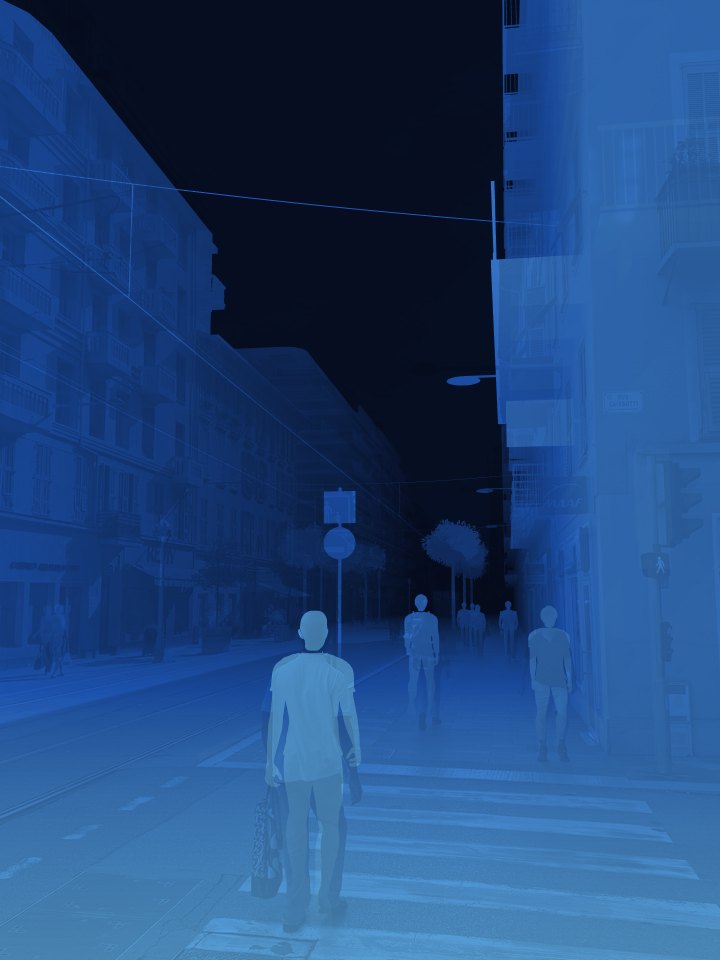
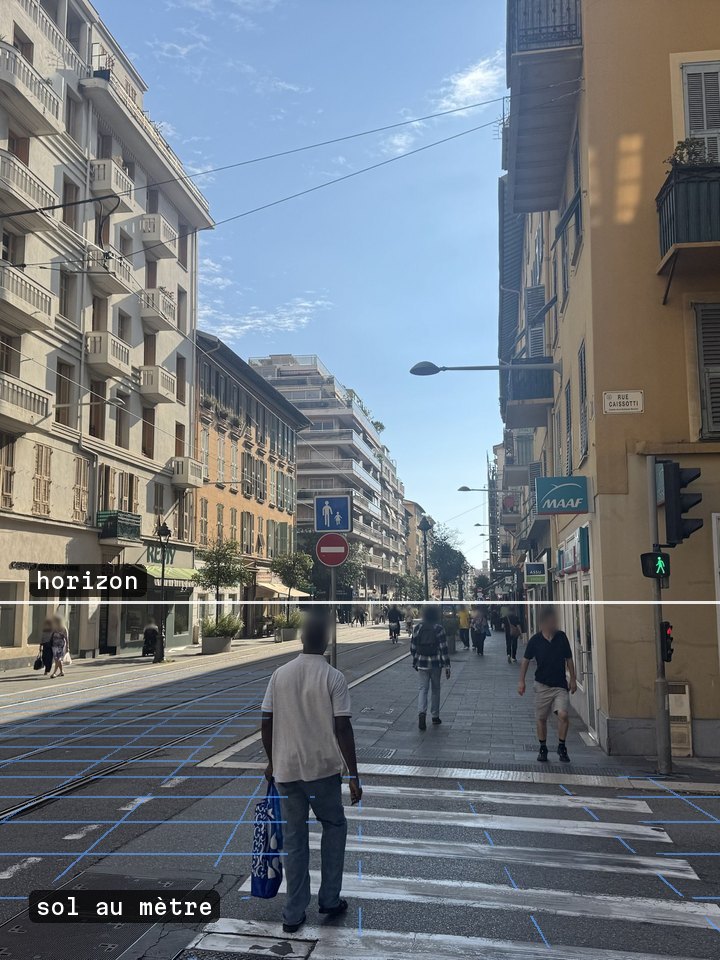
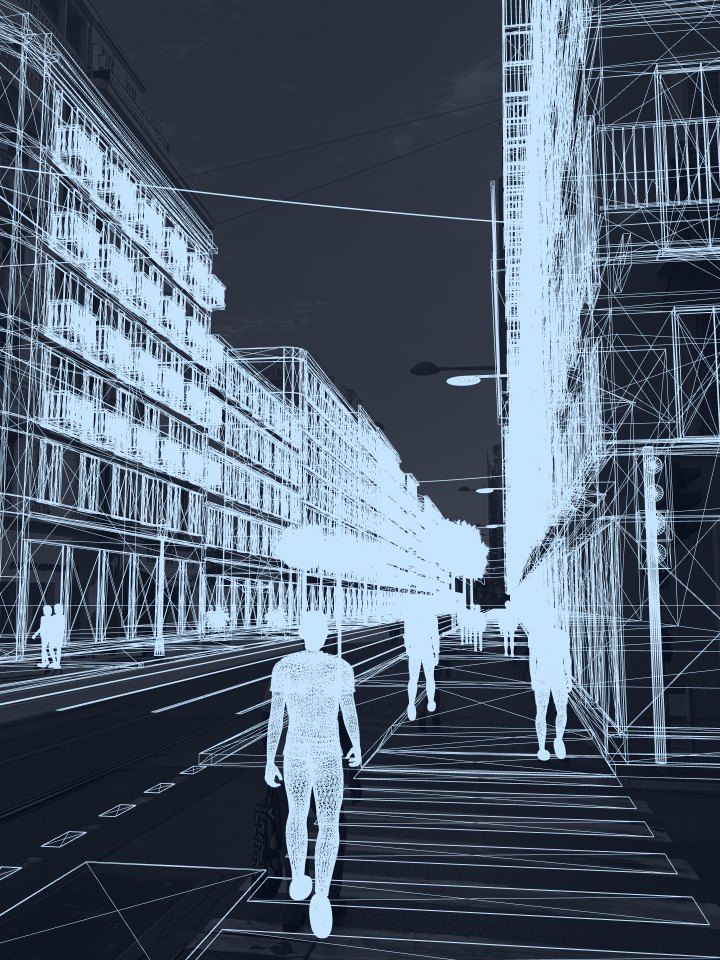
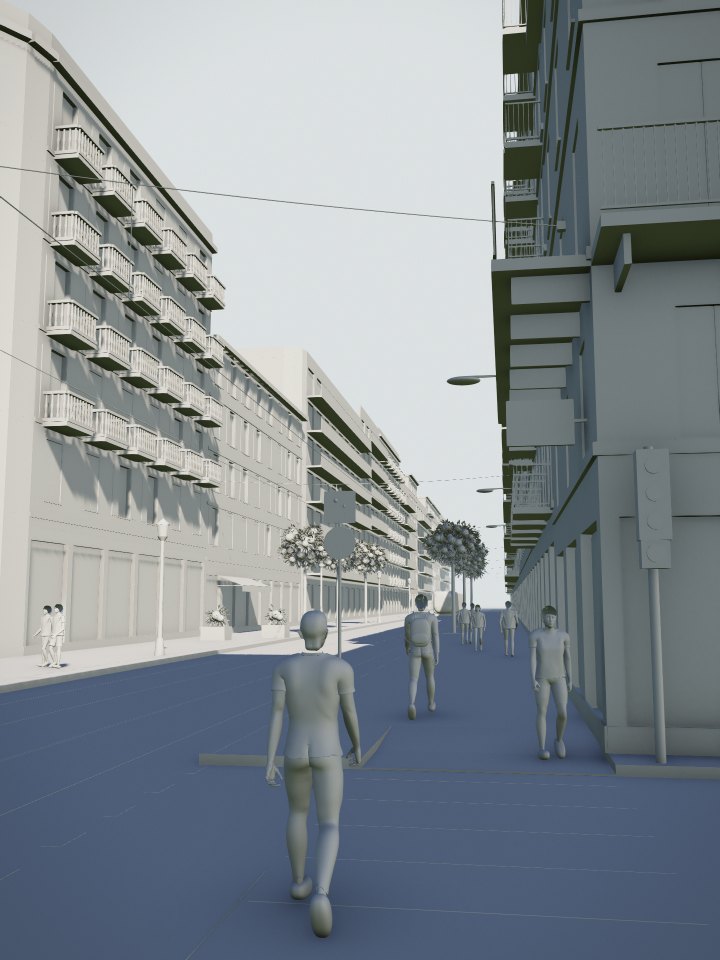
拖动滑块,即可依次查看计算的每个阶段,从原始照片一直到最终渲染。
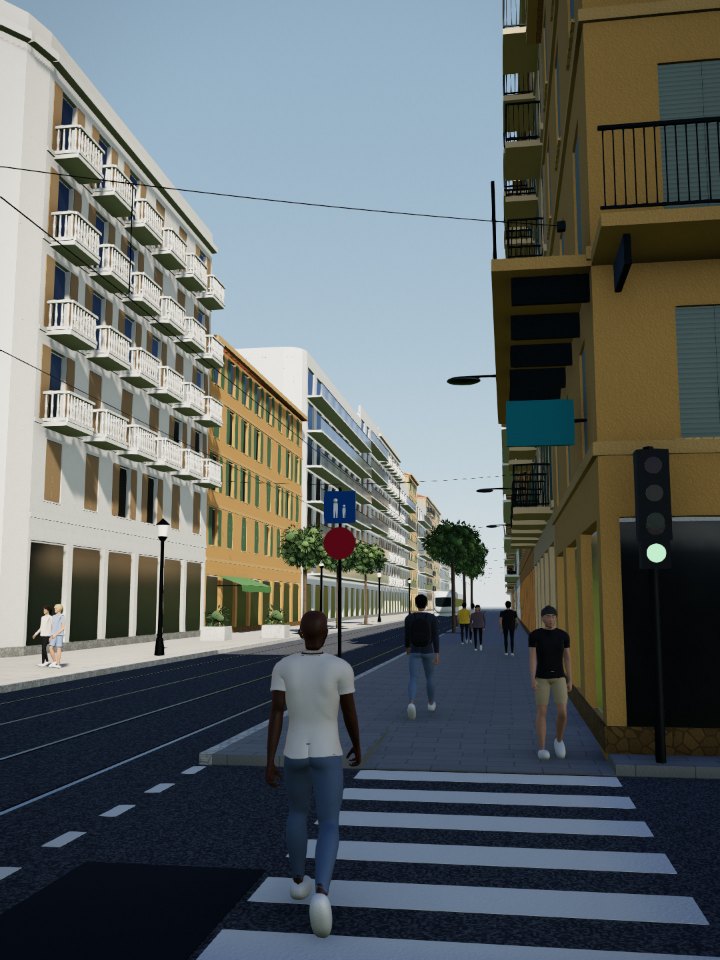
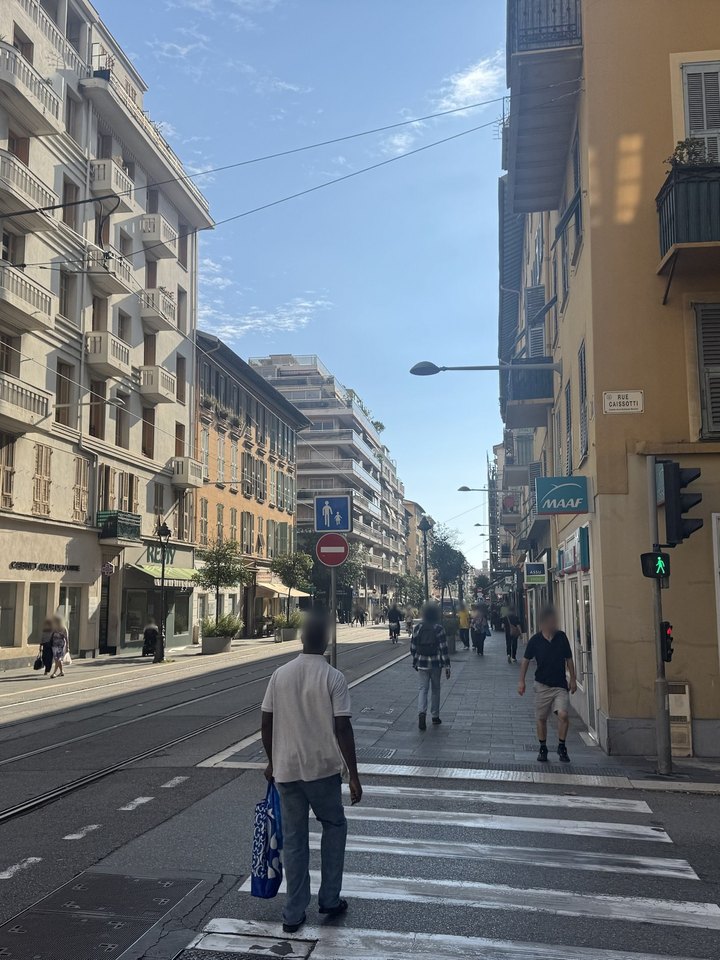
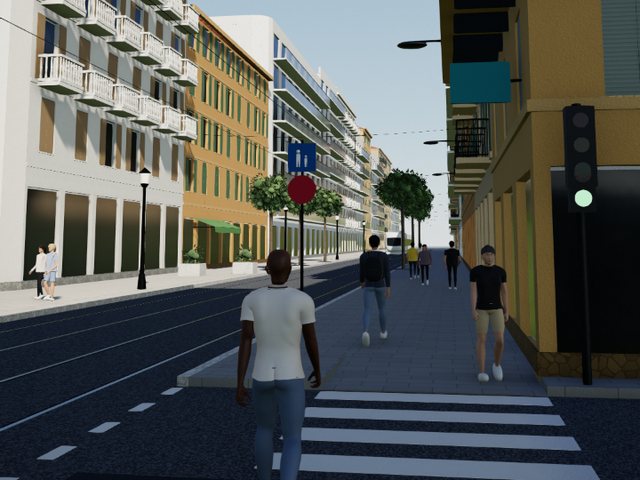
原始照片,拍摄于大道人行道;面部已模糊处理。
三维场景,与照片视角相同
照片拍摄几何

    各种尺度

    从单件设备到进行中的手术。

    同一引擎以同样的保真要求,还原单件设备、整间手术室以及进行中的手术场景。
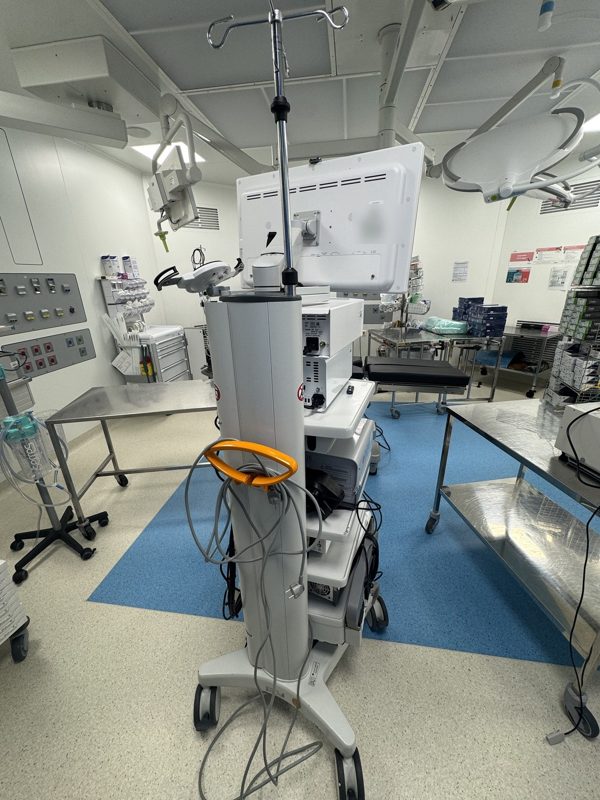
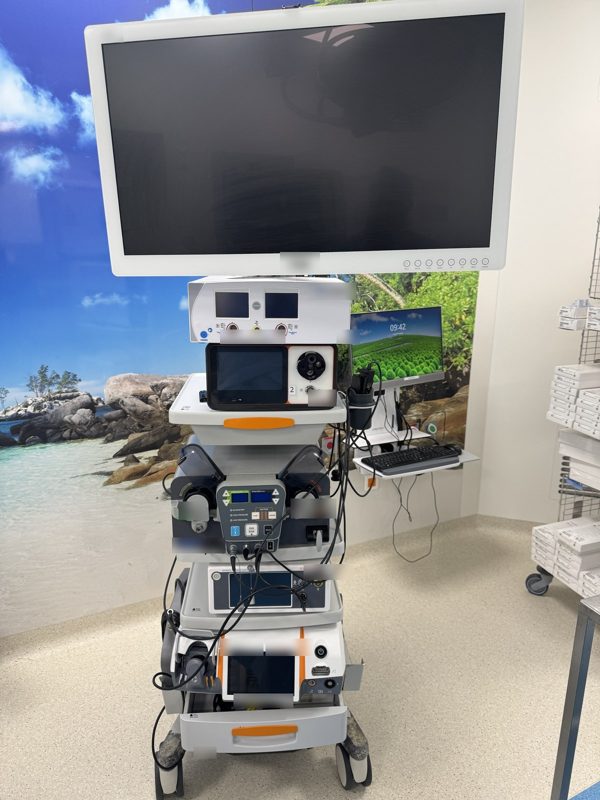
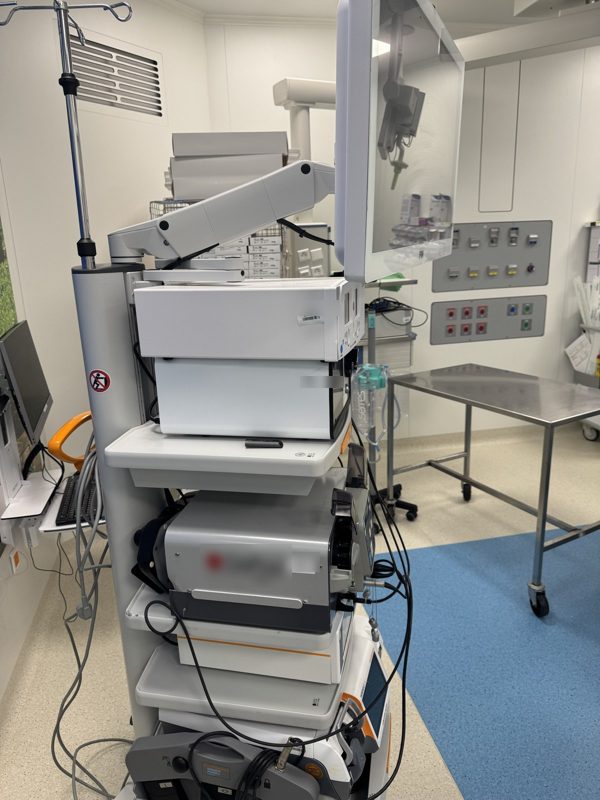
    关节镜设备塔正面;品牌标识已模糊处理。
    正面
    关节镜设备塔,右侧。
    右侧
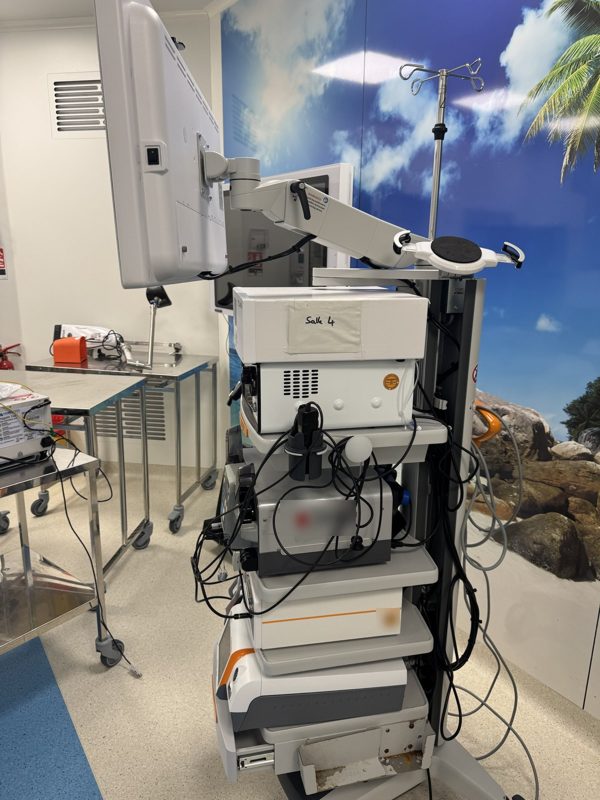
    关节镜设备塔背面,可见立柱和输液架。
    背面
    关节镜设备塔,左侧。
    左侧
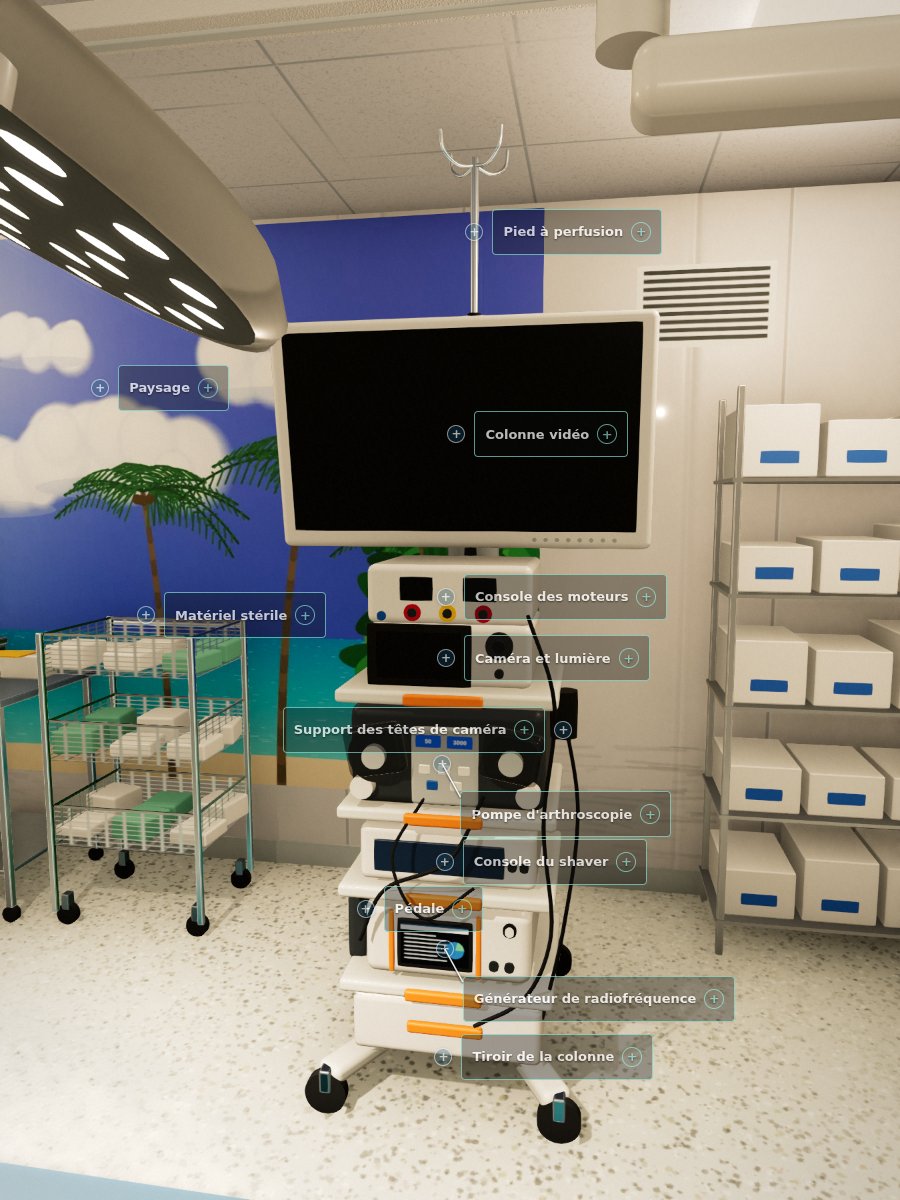
    关节镜设备塔的 3D 模型:每个模块都带有标记和名称。
    或步行参观
    1. 视频设备塔用于在摄像引导下进行的手术,例如肩关节镜手术。外科医生通过几毫米长的切口,将一根极细的摄像镜头伸入关节。画面显示在这块屏幕上:医生能看到关节内部,无需切开关节即可进行手术。
    2. 动力系统主机驱动外科医生的电动器械:刨削器用于修整并清除关节内受损的组织,磨钻用于修整骨面。两个接口可连接两支手柄,每支各有一个显示屏;可通过屏幕、脚踏或手柄进行控制。
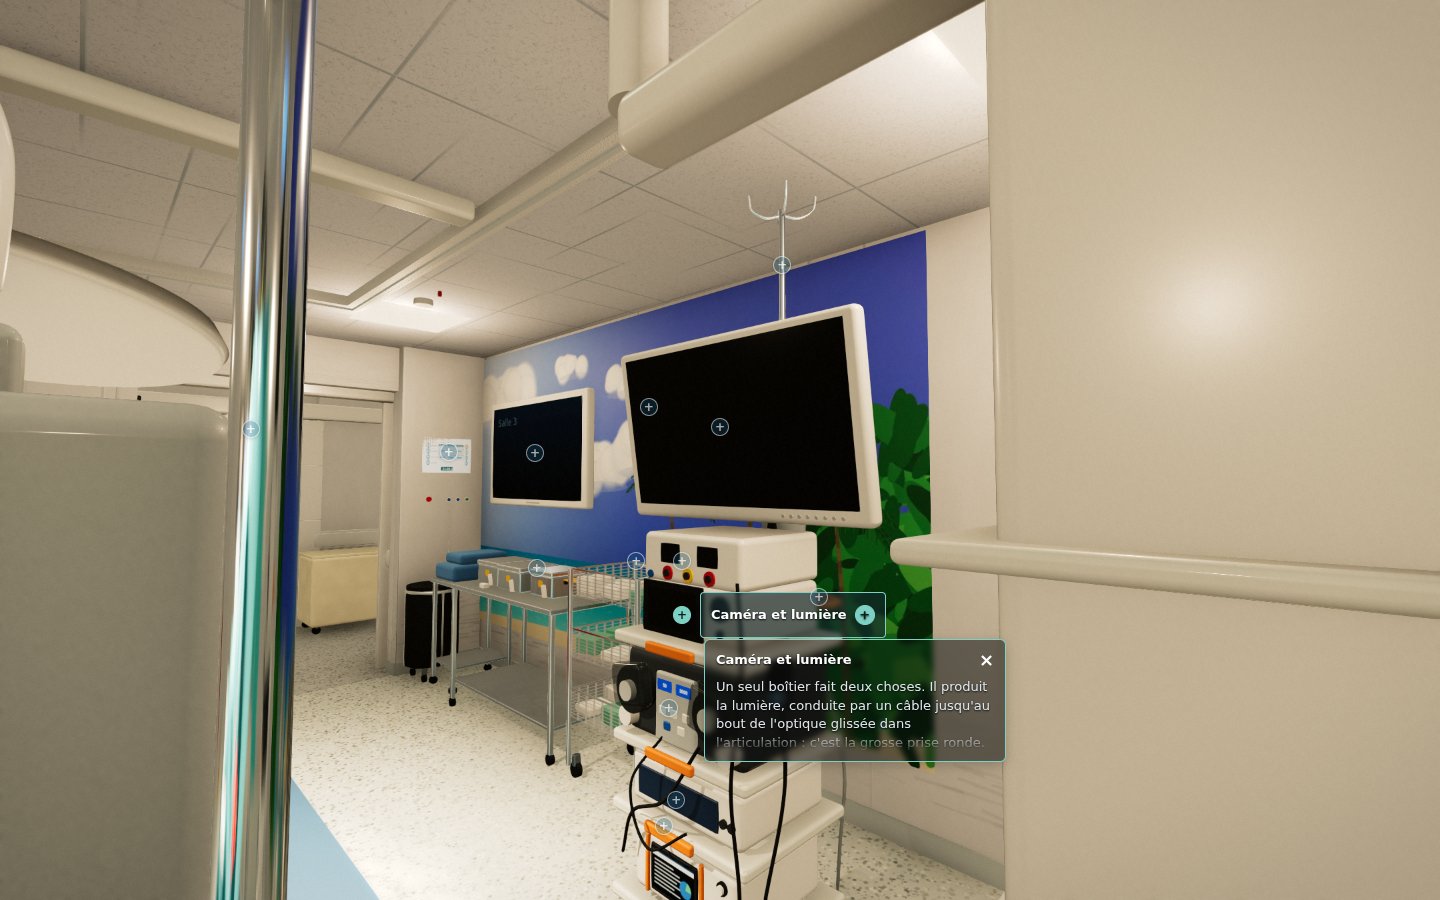
    3. 摄像与光源一台主机兼具两项功能。它产生光线,经由光缆传至伸入关节的内镜前端:这就是那个大圆形接口。它还通过小接口接收摄像头的画面,并以高清方式传送到大屏幕上。图像可通过触摸屏调节。
    4. 关节镜灌注泵它有两个泵头。一个以设定压力向关节内注入生理盐水,另一个以设定流量吸出液体和碎屑:关节保持撑开,画面保持清晰。专用模式可短时提高压力,以止住少量出血。
    5. 刨削器主机第二台刨削器主机,配有触摸屏、两个手柄接口和一个脚踏接口。这样,团队可在同一台手术中使用两个系列的器械。
    6. 射频发生器它为一根极细的探头供电,探头在适中温度下切除并凝固组织,既能减少出血,又不会造成深层灼伤。外科医生可在探头上、通过脚踏或在触摸屏上调节强度。
    7. 摄像头支架两台手术之间,摄像头及其线缆放置于此,避免碰撞。
    8. 设备塔抽屉设备塔底部的抽屉,用于收纳设备塔的线缆和配件。
    9. 输液架立柱顶端设有挂钩,用于悬挂为灌注泵供液的生理盐水袋。
    10. 推行环立柱背面的橙色圆环,用于将设备塔从手术室一端推到另一端。

    一个物件

    根据照片逐个模块建模的关节镜设备塔:每个部件都会被标出并加以说明。用手指即可旋转,点按标记或名称即可查看。
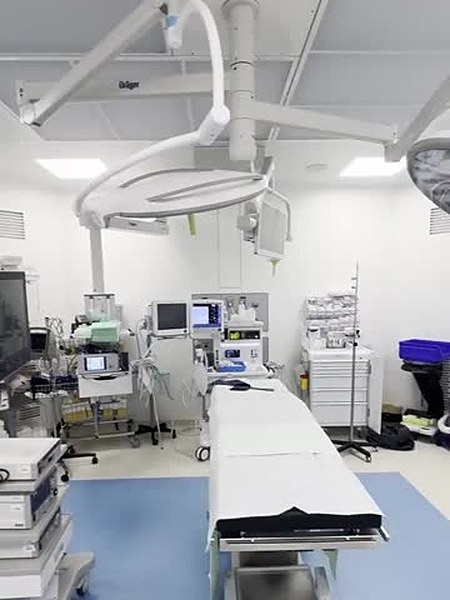
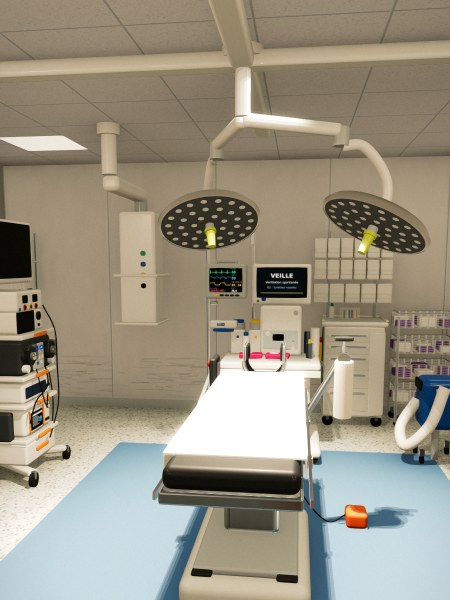
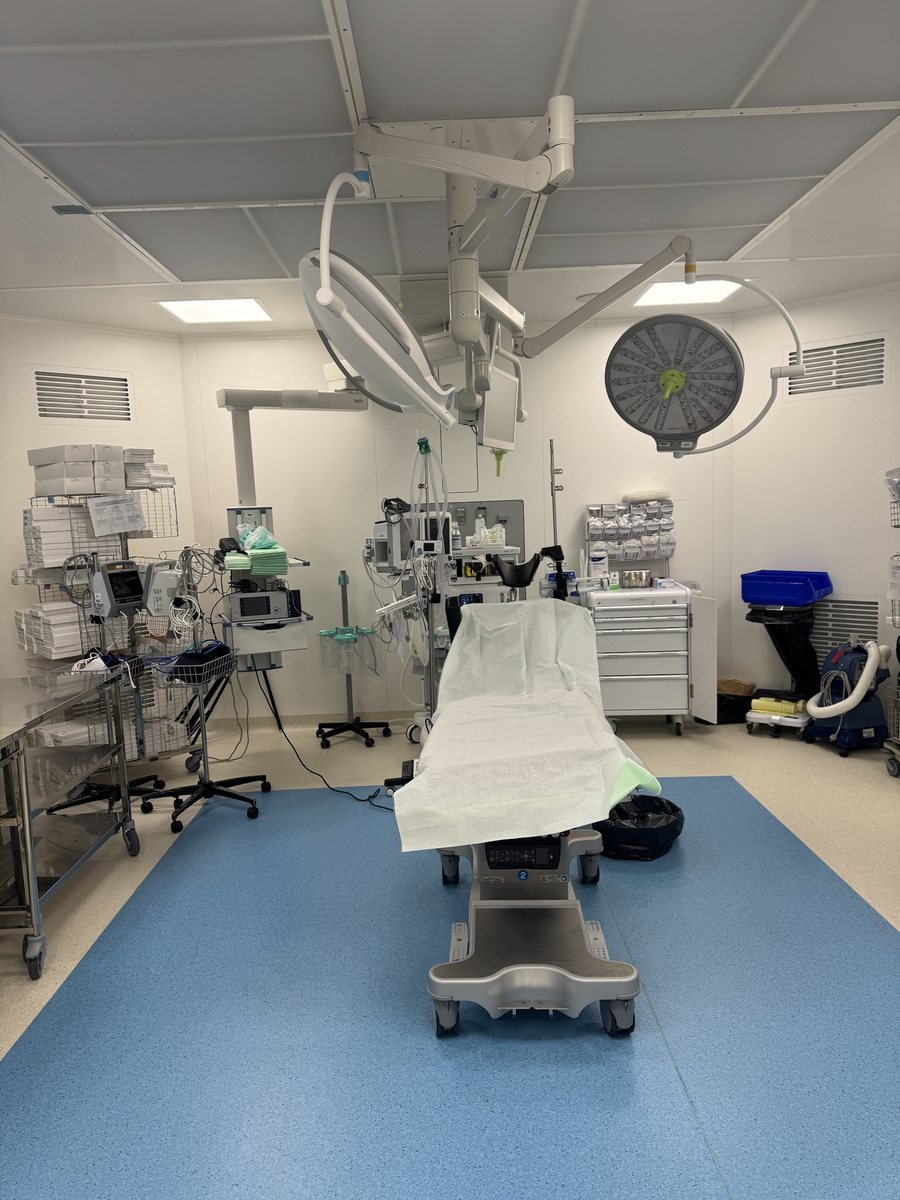
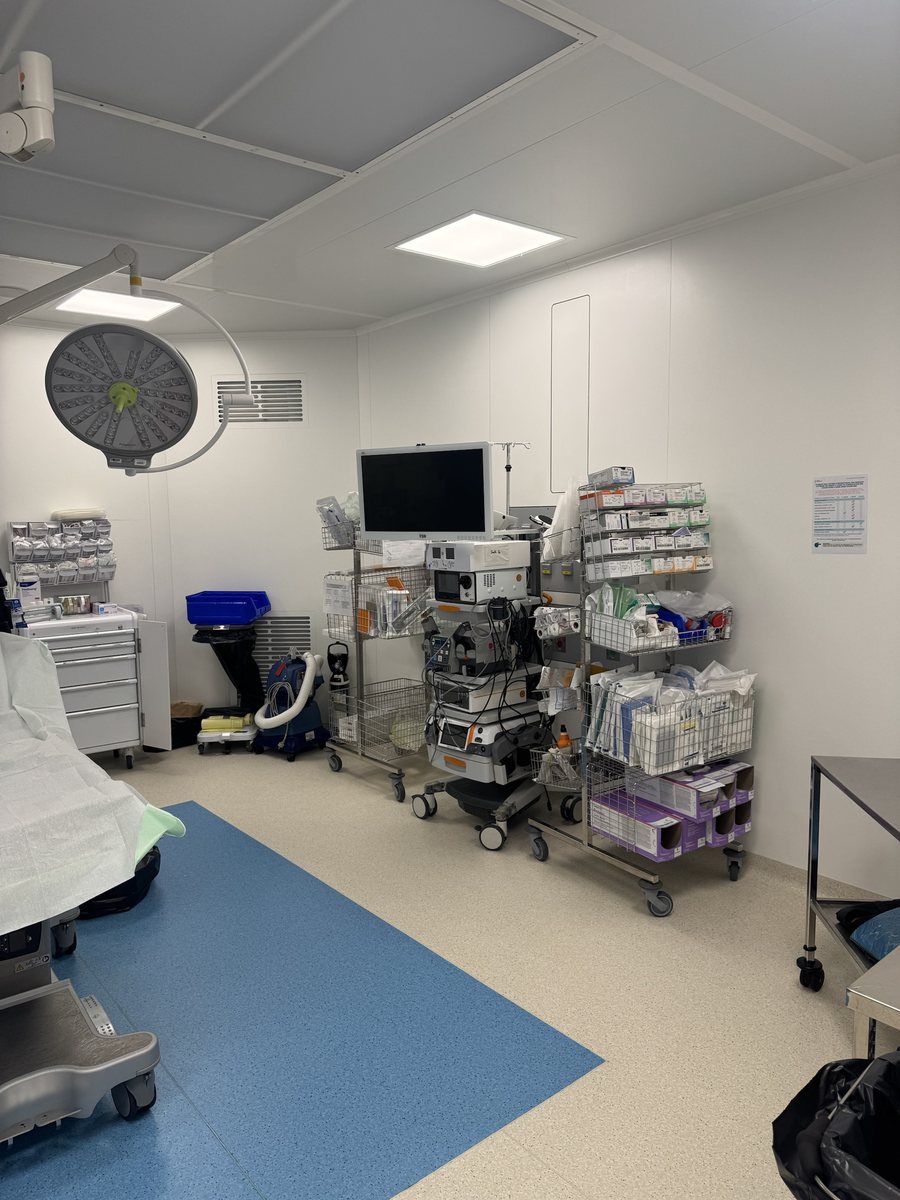
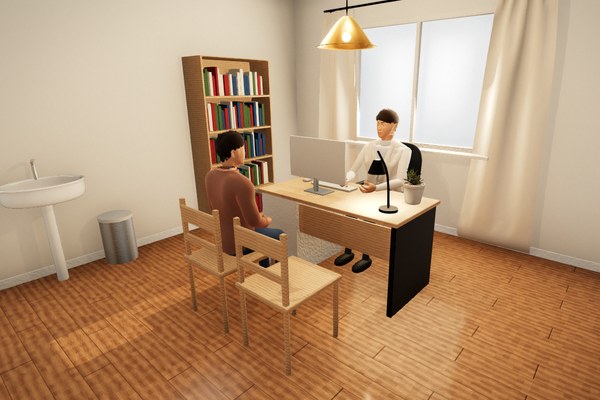
    一间手术室的照片,室内无人。 以相同构图重建的同一间 3D 手术室。

    一间手术室

    一间手术室连同其设备一并重建,用手机即可步行参观。

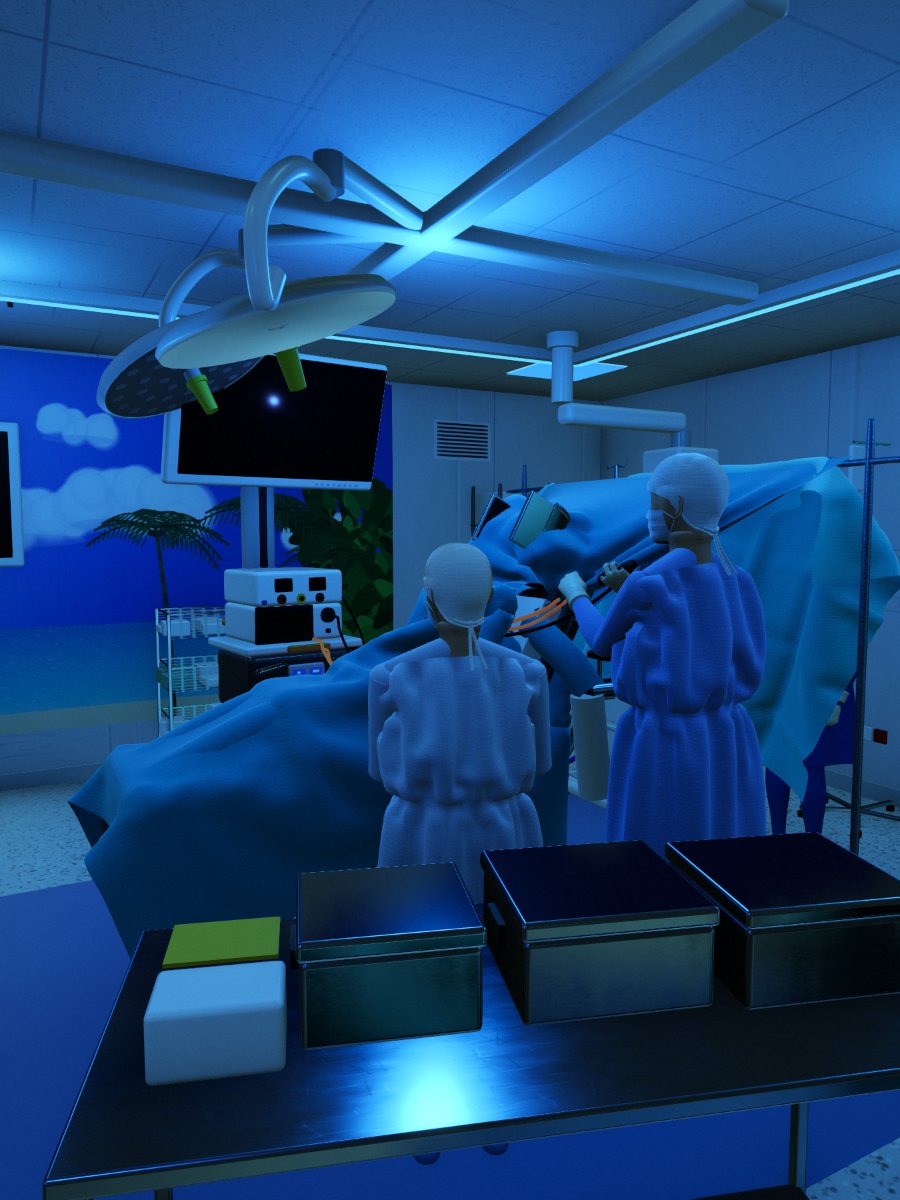
    肩关节镜手术中的手术室,蓝色灯光下:团队围绕患者就位,无菌单已铺好,器械台位于前景。

    一台手术

    同一间手术室在关节镜手术中的样子,蓝色灯光下:团队就位,无菌单铺好,屏幕朝向主刀医生。

    手术室的真实原貌
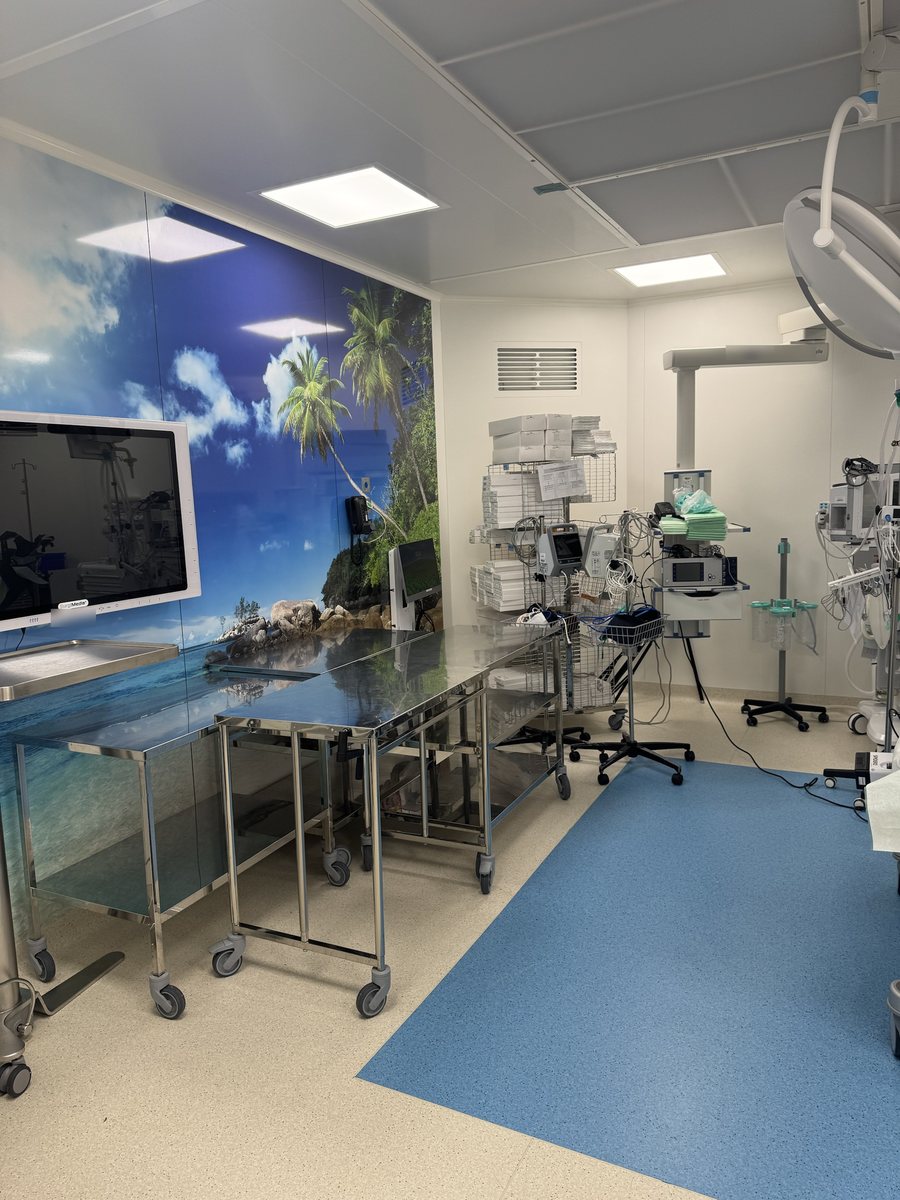
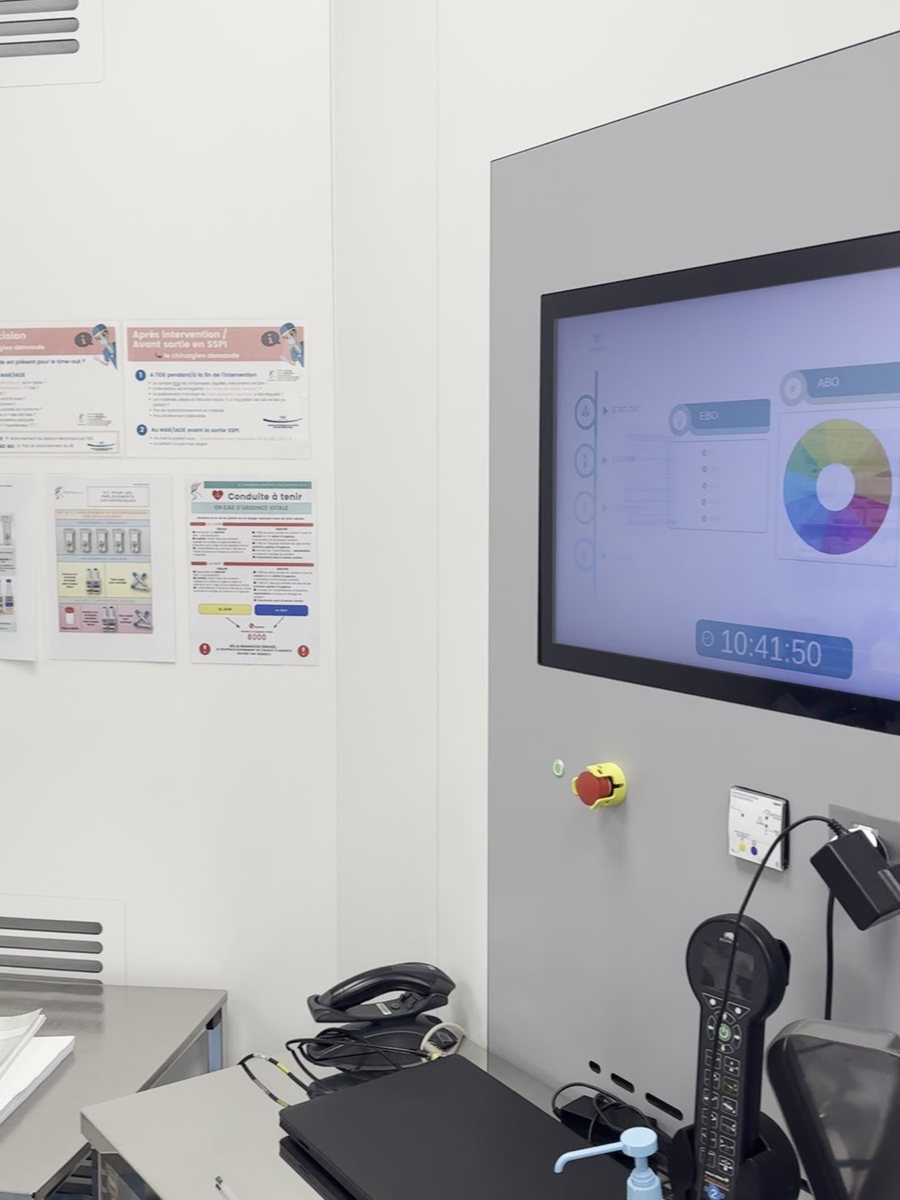
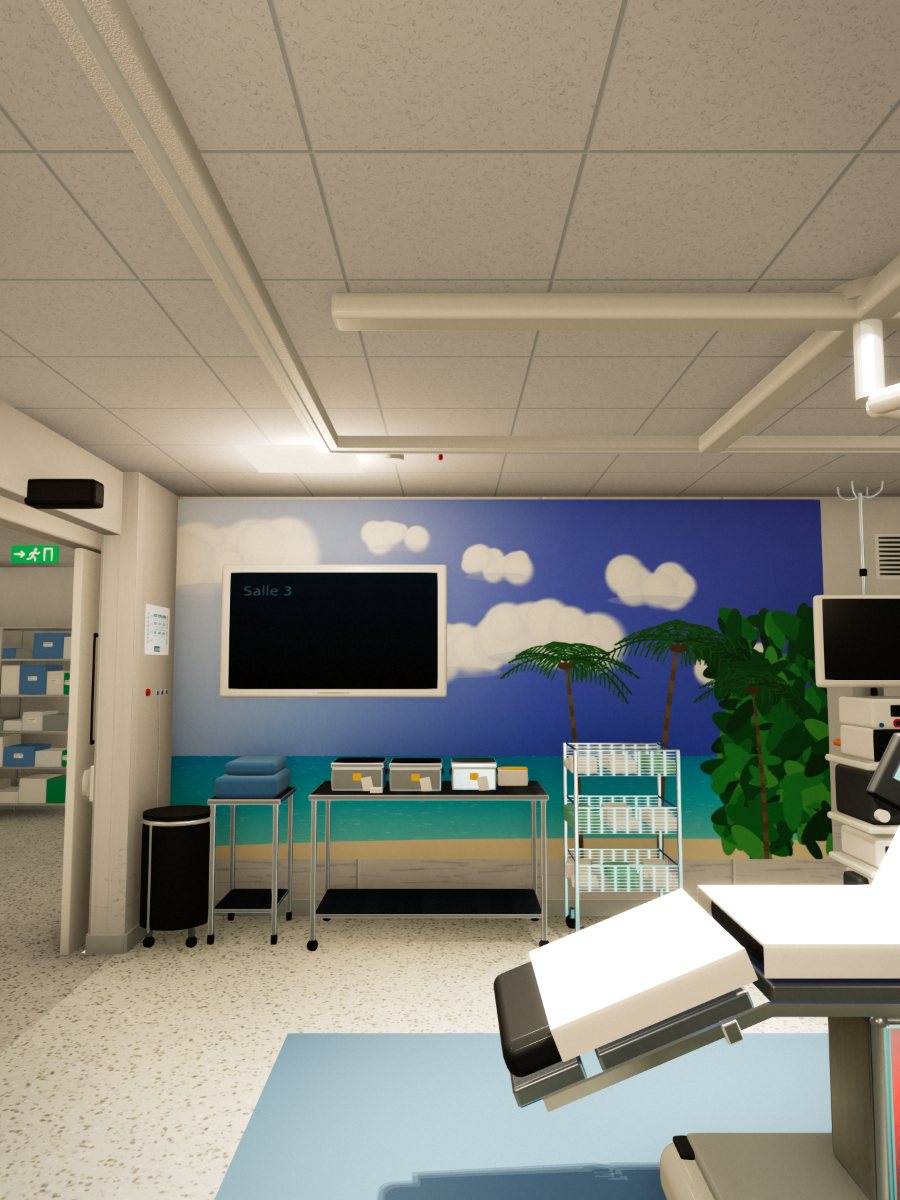
    一间手术室:绘有海滩的墙面、器械台与壁挂屏幕。 一间手术室:无影灯下的手术台、呼吸机与推车。 一间手术室:关节镜主机塔、耗材推车与无影灯。 一间手术室:墙面控制面板、时钟与张贴的规程。
    这间手术室的 3D 版:海滩墙面、手术台与主机塔。 这间手术室的 3D 版:无影灯下的手术台及周围设备。

    先是该手术室的四张照片,随后是其 3D 重建,此处仅作示意。

    参观

    重温现场,细节尽在其中。

    场景不只是观看,而是可以走进其中。每件设备都在原位、按真实尺寸呈现,一触即可指认并查看说明。

    左侧为实拍走廊,右侧为三维参观:同一段步行,逐帧对应。随后三维参观独自走进手术室,无影灯随之亮起。

    四处走动

    用手机即可步行,从入口走廊一直到复苏室。

    指认

    在设备上轻点即可显示其名称和说明卡,无需离开场景。

    重新布置

    家具可移动和旋转;一致性检查会跟进每一次改动。

    重现

    手术室切换到手术进行中:团队就位,屏幕朝向团队,铺好手术巾。

    培训

    在操作中学习。

    一句话就够了:场景自动构建并经过校验,随后可以旋转、指认并获得讲解。适用于培训团队、学生或患者。
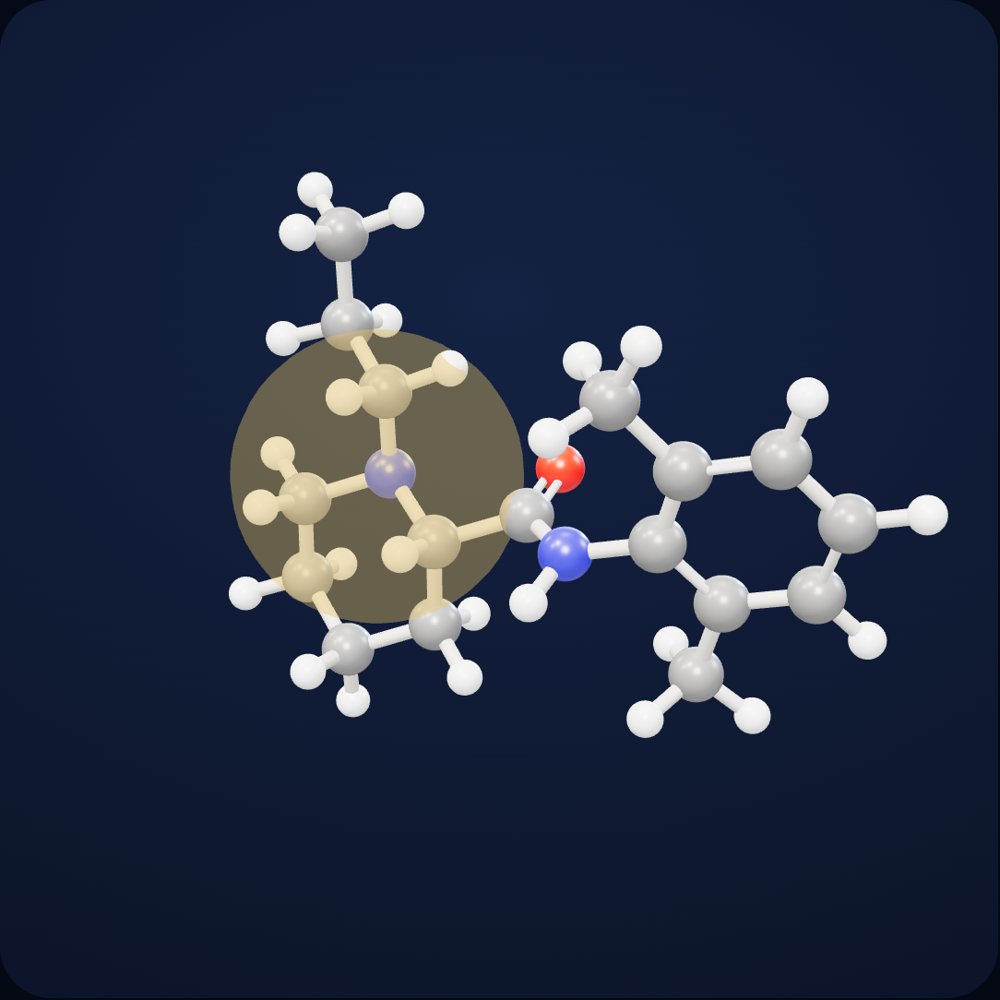
    三维罗哌卡因:灰色碳原子、蓝色氮原子、红色氧原子和白色氢原子,由化学键相连
    • 碳
    • 氢
    • 氮
    • 氧
    局部麻醉药罗哌卡因,依据其已发表的结构构建。高亮部分为其结合位点:带电后嵌入神经钠通道的氮原子。拖动即可旋转。

    “给我看三维的罗哌卡因”

    • 分子式C17H26N2O
    • 放置的原子46
    • 校验的化学键47 / 47
    • 相互穿插的原子0

    简介

    一种酰胺类局部麻醉药:它阻断神经的钠通道,神经信号便无法传导。

    只取两种镜像形式中的一种,是布比卡因的丙基类似物:脂溶性较低,在临床前研究中对心脏和大脑的毒性较小。由肝脏代谢。
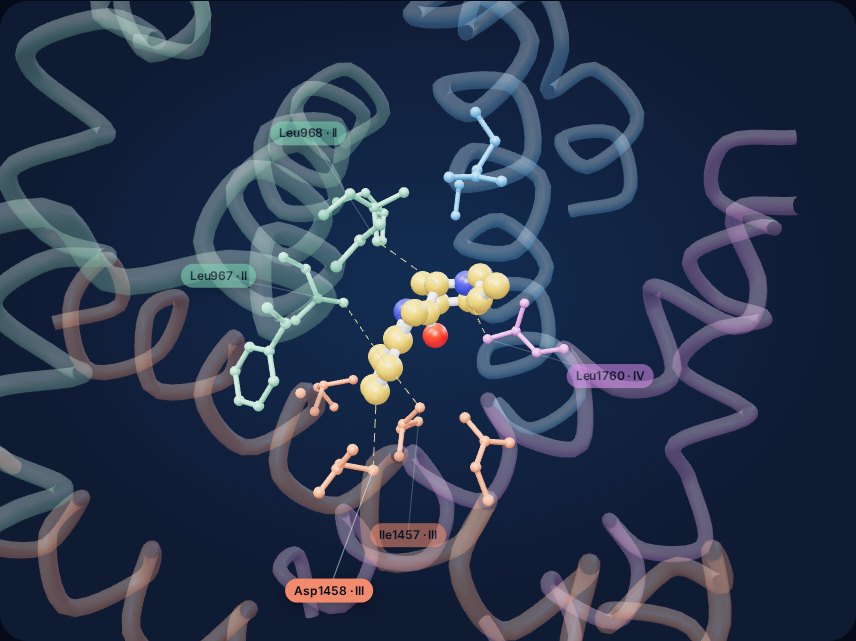
    罗哌卡因位于钠通道胞内门下方,处于四个结构域的片段之间
    位于神经钠通道核心的罗哌卡因。虚线表示与通道氨基酸之间的实测接触。点按某个结构域即可单独显示。

    “给我看看罗哌卡因在其受体中的样子”

    • 受体Nav1.7 钠通道
    • 结构PDB 8I5B · 2.7 Å
    • 接触的氨基酸13(≤ 4.5 Å)
    • 涉及的结构域I · II · III · IV
    • S 构型,无重叠已校验

    简介

    该分子位于孔道胞内门下方,处在通道四个结构域片段交汇之处。

    推断构象:即已发表的左布比卡因构象,去掉区分两种分子的那个碳原子。

    Wu 2023 · PDB 8I5B · Thomas 1999

    一句话,一个分子。

    从请求中读取名称,结构来自公共数据库;每个化学键在显示前都会经过校验。

    器械台。

    每件器械都可指认并获得讲解:进入手术室之前,可以先练习布置器械台。

    设备自动识别。

    系统读取照片上的标识,在线查找设备或按外形识别,随后打开其说明卡。

    绝不凭空编造。

    无法核实的内容会标记为待识别,并如实说明。

    无需测量,也无需第二个视角,一张照片足矣。引擎据此推算深度与几何,找到拍摄地点,并还原镜头未曾捕捉的部分。

    案例

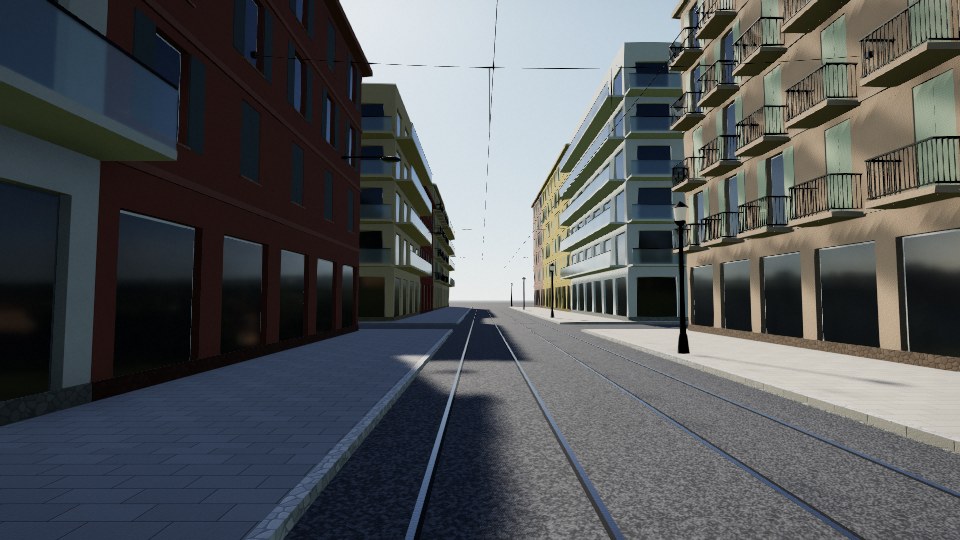
    一整条大道,只需一张照片。

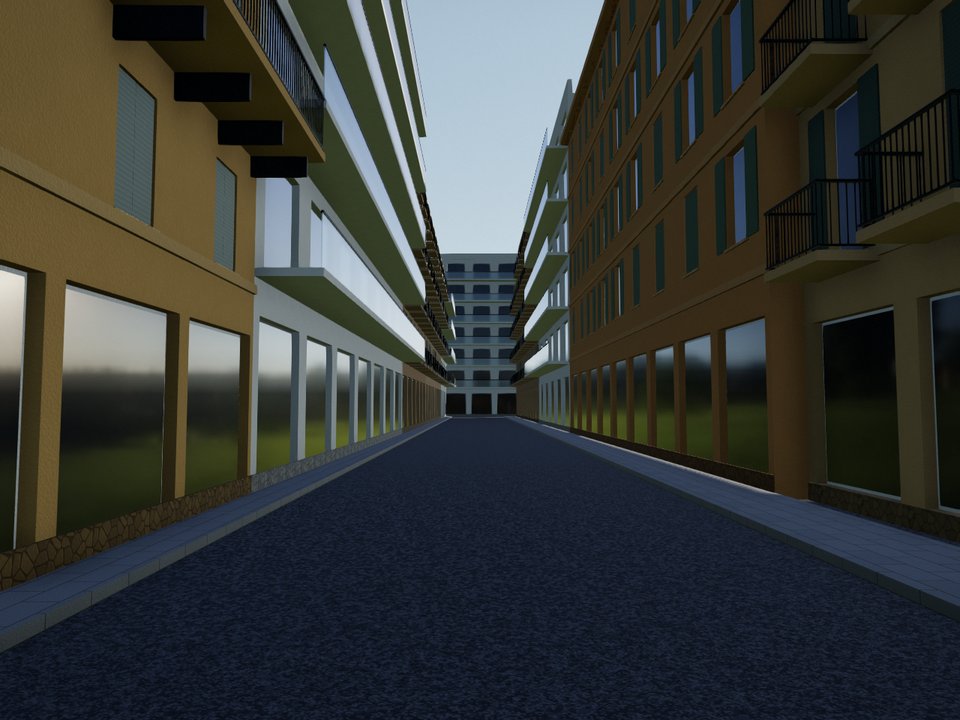
    尼斯共和国大道:一张用手机在人行道上拍摄的照片,其余一切都由引擎重建。

    有轨电车及其接触网、人行横道、阳台、水果摊和行人都以立体形式还原,位置与尺寸皆与实际相符。
    275 米
    大道长度,含电车轨道与接触网
    28
    栋建筑,其中 4 栋来自照片,其余为推断
    9
    名行人,各有步伐
    140/140
    项一致性检验已通过
    延伸后展开的邻街:人行道、两侧立面,尽头是对面的建筑。

    画面之外

    场景继续延伸。

    相机身后,大道继续延伸,相邻的街道随之展开。尺度与高度均与真实街区一致,立面沿用尼斯的色调,照片中呈现的内容丝毫未改。

    动态展示

    从一张照片到整个园区。

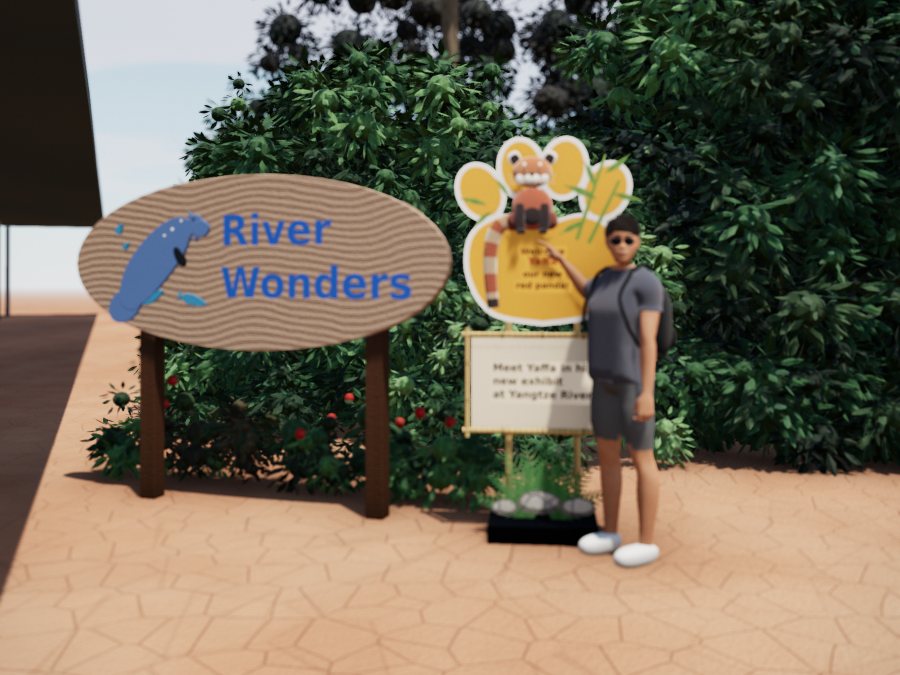
    一张新加坡河川生态园的照片变成三维场景,再依据真实地图生成整个园区,可步行游览。

    37 s,无声。

    技术

    引擎的能力。

    七个模块自动依次运行,从原始照片到一个经过校验、可供参观的场景。

    01

    完整深度

    单目估计为图像中每个点赋予真实距离,无需深度传感器,也无需第二次拍摄。

    02

    自动识别

    每个物体都会被分割、识别并按真实尺寸还原,随后成为可以移动的独立元素。

    03

    精细网格

    表面被重建为连续而精确的网格:手保留五根手指,枝叶保留其轮廓。

    04

    物理光照与材质

    基于物理的渲染:太阳、天空与阴影与照片对齐,色彩还原则沿用相机本身的特性。

    05

    忠于现实的程序化生成

    画面之外的场景依据该地点的地图数据生成:道路宽度、建筑退线与楼高均来自真实街区。

    06

    物理一致性检查

    交付之前,每个场景都要经过物理与逻辑检查:没有悬空的物体,没有可穿透的表面,每个元素都保有其功能。

    07

    步行游览

    用普通手机即可步行参观场景;扩展场景时,参观者保持原有的位置与视角。

    1
    张照片,无需任何测量
    380 万
    演示场景中的三角形数量
    692.6 米
    真实大道长度,经测量用于延伸街道
    250
    延伸后的大道通过的检验项

    一致性内核

    站得住的场景。

    每个场景在展示之前,都会像该场所的专家那样被逐一审视。悬空的、相互穿透的、不合逻辑的内容都会被拒绝,并附上数据。

    根据一张照片三维重建的尼斯共和国大道,每项校验都标注在其所在位置

    一致性报告 · 由一张照片重建的尼斯大道

    1. 1人行横道:条纹宽 0.50 米,间距 0.50 米,长 2.70 米合格
    2. 2人行横道尽头的路缘高差:2 厘米,正好达到上限合格
    3. 3人行信号灯位于横道尽头,朝向横穿方向合格
    4. 4有轨电车轨道:轨距 1435 毫米,与尼斯线网一致合格
    5. 5两列电车可以交会:轨道间距 3.15 米,车宽 2.65 米合格
    6. 6接触网:9 根横向吊索,两端均已固定合格
    7. 7栏杆:546 个阳台,高度均不低于 1 米合格
    8. 8照片中的阴影:8 处区域在设定的太阳下全部吻合合格
    9. 9行人:9 人全部位于人行道、横道或步行区合格
    10. !卡索蒂街人行道:净宽 0.75 米,规定应为 1.40 米,与现实情况一致已标注

    479 项校验,478 项合规。唯一的偏差来自真实街道本身:系统将其标注出来,而不是悄悄修正。

    有出处的规则

    每条规则都注明出处:外科人体工学建议、无障碍标准、人体测量学。

    通过破坏场景来验证

    每条规则都在故意出错的场景上接受检验。什么都不拒绝的规则本身会被拒绝。

    在参观中重新执行

    检查会在实际浏览的场景上重新执行,并跟随每一个被移动的物体。

    33
    条一致性规则
    79
    个引用来源
    479
    项大道校验
    276
    项关节镜场景检查

    延伸到真实地点

    画面之外,是真实的地点。

    仅凭一张照片,引擎就能对拍摄位置进行地理定位,再依据场地的真实地图重建周边:建筑、步道、水面与树木。
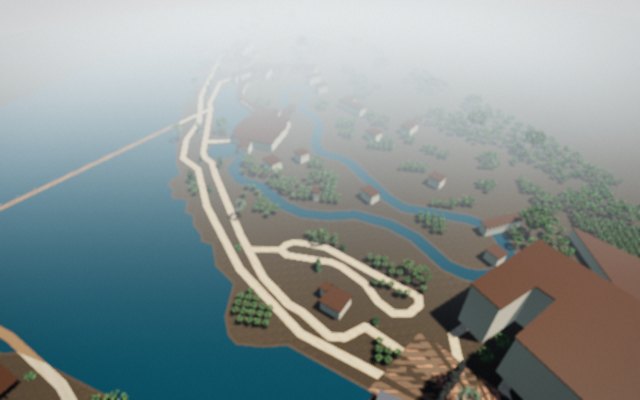
    从空中俯瞰按真实布局重建的河川生态园:水库湾、步道、展馆与实测的树木。
    新加坡河川奇观,依据真实平面图重建。
    01

    定位

    识别并定位照片中的地点。

    02

    测绘布局

    建筑、步道、水面与植被均取自开放地图数据。

    03

    定向

    将平面图置于相机下方,与拍摄轴线及太阳轨迹对齐。

    04

    布置

    每棵树都按真实尺寸建模,细节程度与前景一致。

    05

    补全

    照片未呈现的区域会被补全,而已呈现的内容不受影响;灌木丛后不会留下任何空洞。

    06

    核验

    没有悬空的物体,没有可穿透的表面,步道上和水中都不会立着树;场景只有在合格后才会交付。
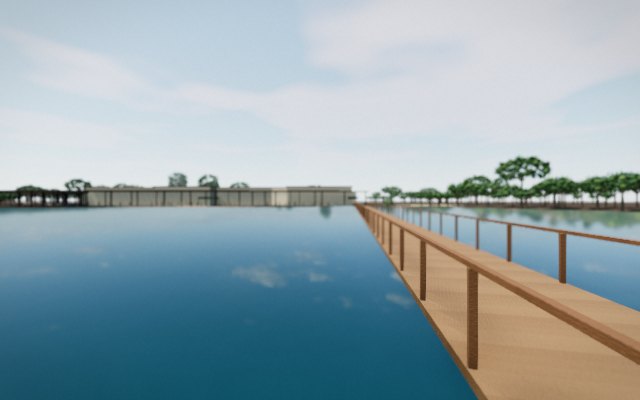
    河川奇观横跨水库的栈道,两旁树木按实测高度重建。

    案例

    新加坡河川生态园。

    一张在公园入口拍摄的照片。引擎对拍摄位置进行地理定位,获取场地平面图,并围绕图像重建整个环境:水库、步行桥、亭子,以及按实测高度建造的每一棵树。照片左侧的遮阳棚与平面图上的位置完全吻合。

    59
    座展馆,按真实占地
    104
    棵树,按实测位置与高度
    4 393
    项一致性检验已通过

    应用

    一条流程,服务多个行业。

    重建完成的大道,可直接用于勘景

    拍摄之前先勘景。

    还未实地勘景,就能在真实场景中拟定分镜、布置摄影机。

    医疗

    术前即可参观手术室。

    手术前一天,患者用手机即可浏览:入口走廊、手术室、复苏室。到了当天,他们来到的是一个已经熟悉的地方。

    • 完整路线:从入口走廊到复苏室。
    • 每一步都有说明。
    • 手机即可使用,无需安装应用。
    卡片正面:线条勾勒的手术室,“术前先认识您的手术室”。 卡片背面:扫码即可打开导览。
    门诊时发放:背面的二维码可打开导览。

    参考场景

    更多已重建的地点。

    每个场景都源自一张照片或一段简短描述,并全部通过了相同的检查。

    用您自己的照片试试。

    上传一张照片,重建便会直接在浏览器中运行。本服务免费、无需注册,您的图像不会被保存。

    关于

    为真实世界打造的 3D 引擎。

    DepictHit 将一张照片转化为可漫游、经过校验的 3D 场景,并依据该地点的真实数据加以延伸。服务于患者、管理者与培训。

    重建

    从照片到场景。

    相机标定、体量测量、物体识别,再依据开放数据将场景延伸至画面之外:建筑、街道、地形。

    渲染

    在浏览器中实时渲染。

    在显卡上计算,旧设备自动降级;基于物理的材质与逼真光照,手机和电脑皆可使用,无需安装任何应用。

    校验

    一致性内核。

    每个场景在展示前都会经过校验:碰撞、支撑、距离、物体功能。无法校验之处会被标注出来。

    面向患者

    来到一个已经熟悉的地方。

    术前一天即可在手机上了解环境。随机对照试验表明,手术室虚拟参观可减轻儿童的术前焦虑;对成人而言,它能更好地满足信息需求。

    Ryu 2017 · Franco Castanys 2023 · Yu 2026

    面向管理者

    忠实还原的空间,触手可及。

    展示科室、培训团队、规划调整或新布局,无需占用任何房间。

    面向培训

    一句话即可塑造的创意视觉。

    受体中的分子、器械台、一台设备:场景由一个简单请求生成,具备真实的物理与材质,随后即可操作并讲解。

    权利与许可

    • LiuEngine 及其代码、算法与重建流程均为 Vincent LIU-BOUSQUEL 的原创作品。
    • DepictHit 名称及本站文字、照片、场景与影片:© 2026 Vincent LIU-BOUSQUEL,保留所有权利。
    • 未经书面许可,禁止全部或部分复制或再利用。

    代码

    • LiuEngine 的源代码为专有代码,不对外发布。
    • 第三方数据、字体与程序库:各自遵循其许可。 许可与致谢
    Vincent LIU-BOUSQUEL 在手术室、在尼斯街头、驾驶轻型飞机

    设计者。 麻醉科医生、飞行员、科技爱好者 Vincent LIU-BOUSQUEL 在手术室中构思了 DepictHit,并融入了驾驶舱检查单的严谨。